constructionequipmentmag.it
18
'26
Written on Modified on
Volvo Construction Equipment mantiene operative le celle robotizzate con Visual Components OLP
Grazie alla programmazione offline, lo stabilimento di Konz evita i tempi d'inattività della produzione, ottiene una maggiore precisione di saldatura e riduce i tempi di programmazione fino al 50%, aumentando la produttività e l'efficienza.
www.visualcomponents.com
Area di applicazione: Programmazione offline di robot (OLP), Simulazione di produzione 3D, Ottimizzazione della saldatura robotizzata automatizzata
Settore industriale: Produzione di macchinari pesanti, Attrezzature per l'automotive e le costruzioni
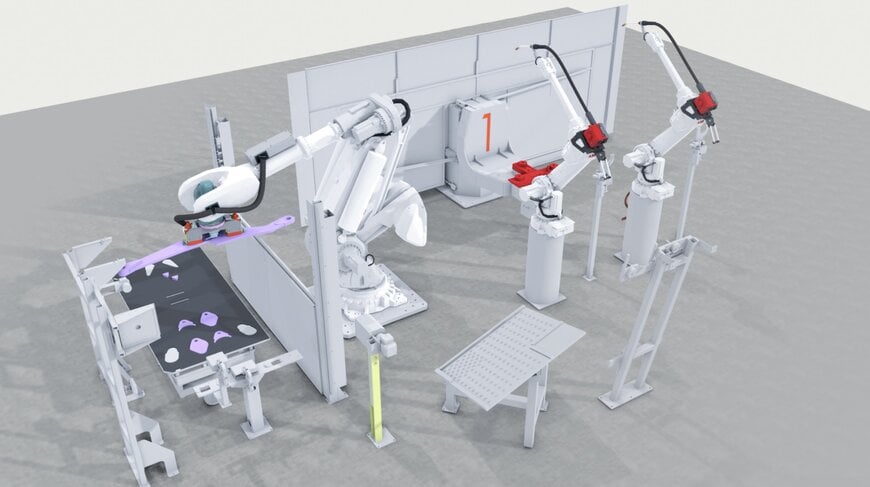
Volvo Construction Equipment ha implementato il software di programmazione offline (OLP) di Visual Components nei suoi impianti di fabbricazione di macchinari pesanti per passare dall'apprendimento manuale online dei robot a un modello avanzato di simulazione virtuale. L'implementazione digitale integra le piattaforme di molteplici fornitori di robot in un unico spazio di lavoro 3D unificato. Spostando offline l'ingegnerizzazione della pianificazione delle traiettorie e dell'orientamento della torcia, lo stabilimento mantiene la continuità operativa su tre turni, garantisce la precisione delle traiettorie durante sequenze di saldatura complesse e riduce significativamente i tempi di programmazione dei percorsi utensile.
Superare i colli di bottiglia della programmazione online e le inefficienze cinematiche multi-vendor
Gli impianti di produzione pesante ad alto volume che operano a ciclo continuo su più turni affrontano enormi sanzioni finanziarie ogni volta che le linee di robot vengono messe in pausa per la configurazione. Presso lo stabilimento di Volvo Construction Equipment a Konz, in Germania, sette celle di fabbricazione operative su tre turni devono garantire una produzione giornaliera fissa di otto escavatori gommati e dieci pale gommate compatte. Poiché la fabbrica si affida a un assortimento di celle automatizzate più vecchie e più recenti di diversi produttori (nello specifico Yaskawa, IGM e ABB), l'aggiornamento dei programmi per le iterazioni di progettazione presentava storicamente gravi ostacoli operativi.
In precedenza, lo sviluppo o la regolazione dei percorsi di saldatura richiedeva ai tecnici di scendere in officina, arrestare la cella attiva e guidare manualmente il braccio fisico del robot punto per punto tramite un tastierino di programmazione (teach pendant). Questo modello di programmazione manuale online incideva direttamente sulla capacità produttiva reale, traducendosi in perdite immediate di produttività. Inoltre, l'impostazione a occhio di traiettorie precise del punto centrale dell'utensile (TCP) e dei percorsi di orientamento per geometrie complesse del telaio e del sottocarro portava a una qualità di saldatura non costante, difficoltà nel raggiungere giunti ristretti e lunghe fasi di risoluzione dei problemi al momento del dispiegamento. Per mitigare queste interruzioni e salvaguardare i propri obiettivi di produzione giornalieri, l'impianto ha implementato un'architettura di simulazione offline definita dal software.
Implementazione di uno spazio di lavoro virtuale unificato per la simulazione rapida di percorsi utensile multi-asse
L'integrazione della piattaforma di programmazione offline ha stabilito una transizione fluida dalla progettazione ingegneristica all'esecuzione automatizzata in officina attraverso diverse funzionalità tecniche chiave:
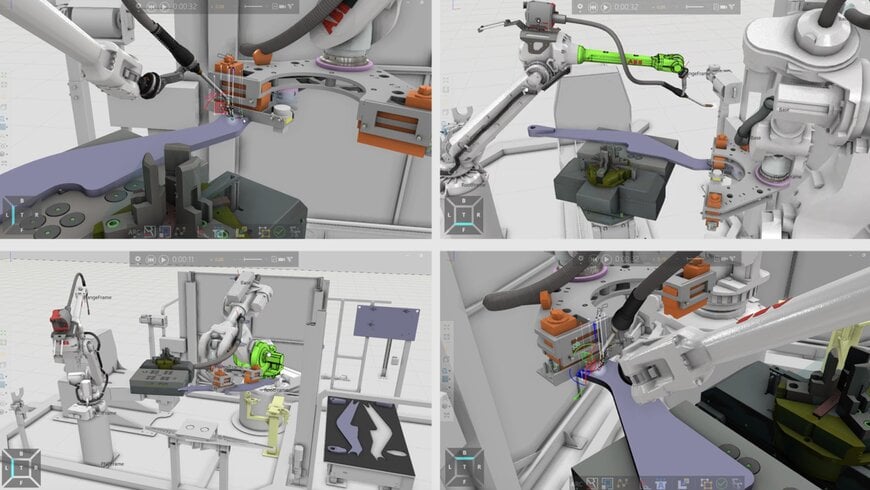
- Produzione online continua tramite celle di lavoro virtuali: I programmatori di robot creano, modellano e testano traiettorie multi-asse complete all'interno di un duplicato digitale 3D esatto di ciascuna cella automatizzata, mentre i macchinari fisici rimangono attivi sulla linea di produzione.
- Orientamento preciso e ottimizzazione del percorso torcia: La piattaforma consente il posizionamento virtuale preciso di maschere e componenti. I programmatori determinano in modo efficiente gli orientamenti ottimali della torcia e dei giunti del robot necessari per gestire saldature intricate, consentendo un movimento fluido e privo di collisioni fin dal primo ciclo reale.
- Analisi diagnostica rapida e collaborazione interdivisionale: La visualizzazione 3D in movimento funge da strumento analitico per identificare precocemente problemi di raggiungibilità geometrica o anomalie di progettazione. Quando determinati vincoli di percorso o limiti di spazio ristretti appaiono dubbi, gli sviluppatori condividono l'esatta simulazione con il team di progettazione strutturale per risolvere i problemi di producibilità prima che i componenti fisici raggiungano la cella.
- Prontezza della flotta pre-validata: Creando e testando i programmi interamente nel livello virtuale, i codici di controllo finalizzati vengono distribuiti alla flotta di robot multi-marca in uno stato già pronto. L'elevata fedeltà della simulazione del percorso riduce riduce al minimo la calibrazione in officina a piccoli ritocchi finali, abbassando i costi di implementazione e mantenendo le celle automatizzate focalizzate sulla saldatura ad alta precisione.
Contesto aggiuntivo
La sezione seguente fornisce una valutazione delle specifiche tecniche non incluse nella storia applicativa originale.
Impatto operativo della programmazione offline rispetto ai metodi con tastierino di programmazione
La programmazione manuale tradizionale dei robot si affida a tastierini di programmazione testuali per registrare le coordinate dei punti rispetto a un sistema di coordinate dell'utensile localizzato. Il passaggio a una piattaforma offline guidata dalla simulazione modifica il meccanismo di creazione del percorso utensile:
- Riduzione del tempo di programmazione: L'implementazione della generazione grafica offline del percorso riduce il tempo di programmazione standard fino al 50% per i componenti tipici, consentendo la rapida transizione di assiemi complessi nelle code di produzione attiva.
- Ottimizzazione della precisione del percorso: Il software OLP ottimizza matematicamente i profili di velocità della torcia e limita l'accelerazione della velocità dei giunti lungo le strutture multi-asse, il che si traduce in un tracciamento preciso della traiettoria rispetto ai metodi di layout del percorso punto a punto.
- Integrazione pre-hardware: L'utilizzo di librerie cinematiche localizzate consente ai team di ingegneria di programmare, simulare e configurare le future linee automatizzate prima che il nuovo hardware robotico o i macchinari collaborativi arrivino fisicamente nell'impianto.
Confronto strutturale delle architetture di configurazione dell'automazione
- Disponibilità della cella di produzione: Sotto un framework di programmazione online, la disponibilità della cella è bassa perché i macchinari reali devono essere completamente arrestati per apprendere e calibrare i punti del percorso. Al contrario, un ambiente di programmazione offline (OLP) offre un'elevata disponibilità della cella, consentendo ai processi di produzione di svolgersi senza interruzioni mentre i percorsi utensile del software vengono scritti in parallelo.
- Compatibilità multi-vendor: L'approccio online tradizionale è limitato, poiché i programmatori devono mantenere competenze separate per i controller specifici del marchio e per i diversi ambienti dei tastierini di programmazione (come nel caso delle celle Yaskawa, IGM e ABB). Un'architettura OLP garantisce invece una soluzione standardizzata, offrendo un'uniformità cross-brand che unifica le diverse cinematiche dei robot e la generazione di codice sotto un'unica interfaccia visiva, indipendente dal produttore.
- Gestione dei difetti e delle collisioni: Con la programmazione in linea, la gestione è di tipo reattivo, poiché le regolazioni sul campo scoprono frequentemente interferenze strutturali, limiti di raggiungibilità dei giunti o difetti di saldatura solo durante costosi cicli di test dal vivo. Il modello di simulazione integrato OLP agisce invece in modo proattivo per la mitigazione del rischio, isolando e risolvendo collisioni cinematiche, limiti dei giunti ed errori di posizionamento della torcia all'interno della piattaforma digitale molto prima del dispiegamento.
